اگر تا امروز با یک ارتعاشسنج یا آنالایزر کار کرده باشید، حتماً صفحهای پر از قلههای بلند و کوتاه دیدهاید که به آن طیف FFT ارتعاش میگویند. بسیاری از تکنسینها فقط عدد کلی ارتعاش (Overall) را میخوانند و همانجا متوقف میشوند. در حالی که ارزش واقعی آنالیز ارتعاشات تجهیزات دوار در همین طیف است؛ چون عدد کلی فقط میگوید «آیا» ماشین مشکل دارد، اما طیف میگوید «چه نوع» مشکلی دارد و از کدام قطعه میآید.
عدد کلی را میتوان به دماسنج تشبیه کرد: تب را نشان میدهد، ولی علت آن را نه. اگر فقط به همین عدد تکیه کنید، ممکن است ماشین سالم را متوقف کنید یا عیبی را که هنوز عدد کلی را بالا نبرده از دست بدهید.
در این راهنما، طیف FFT را مرحلهبهمرحله و بدون فرمولهای سنگین توضیح میدهیم. هدف این است که پس از خواندن مقاله بتوانید روی یک پمپ، فن یا الکتروموتور واقعی، قلههای اصلی را پیدا کنید، آنها را به عیب مشخص ربط دهید و بدانید چه زمانی باید کار را به یک متخصص بسپارید.
در این مقاله میخوانید:
- طیف FFT چیست و چرا از شکل موج کاربردیتر است
- محور افقی و عمودی طیف را چگونه بخوانیم
- قلهی ۱X و هارمونیکها با یک مثال عددی
- الگوی طیف در نابالانسی، ناهممحوری، لقی، بلبرینگ و چرخدنده
- تنظیمات اندازهگیری که کیفیت طیف را تعیین میکنند
- روش ششمرحلهای تحلیل هر طیف و اشتباهات رایج
طیف FFT ارتعاش چیست و چرا از شکل موج کاربردیتر است؟
سنسور ارتعاش در هر لحظه یک عدد (شتاب) ثبت میکند. اگر این اعداد را نسبت به زمان رسم کنیم، به «شکل موج زمانی» میرسیم. مشکل اینجاست که در یک ماشین واقعی دهها منبع ارتعاش همزمان کار میکنند: دوران شفت، درگیری چرخدندهها، عبور ساچمههای بلبرینگ، فرکانس برق و غیره. نتیجه، شکل موجی درهمریخته است که با چشم قابل تفسیر نیست.
تبدیل فوریهی سریع (Fast Fourier Transform یا FFT) این سیگنال درهمریخته را به اجزای سازندهاش تفکیک میکند و برای هر فرکانس نشان میدهد چه مقدار ارتعاش وجود دارد. تصور کنید صدای یک ارکستر را به صدای تکتک سازها تقسیم کنید؛ طیف FFT دقیقاً همین کار را برای ماشین شما انجام میدهد. هر عیب مکانیکی معمولاً «اثر انگشت» فرکانسی مخصوص به خود را دارد و تحلیلگر با شناخت این الگوها میتواند عیب را از هم تفکیک کند.
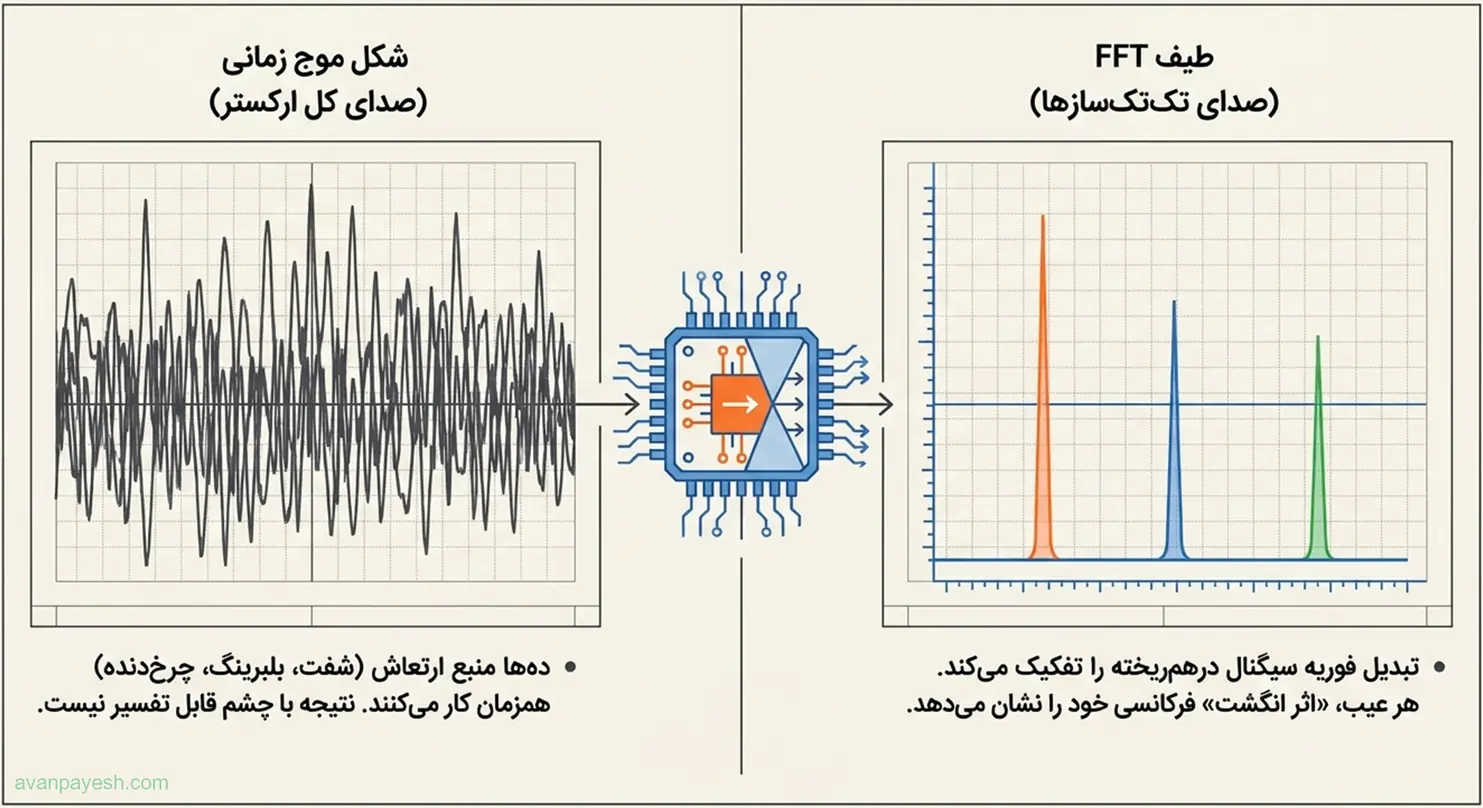
البته شکل موج را نباید کنار گذاشت. ضربههای تکرارشونده، رفتار گذرا هنگام راهاندازی و بریدگی سیگنال در لقی، در شکل موج راحتتر دیده میشوند. بهترین نتیجه وقتی حاصل میشود که طیف و شکل موج را کنار هم ببینید و هر کدام را برای کاری که بهتر انجام میدهد به کار بگیرید.
محورهای طیف را درست بخوانید
محور افقی: فرکانس
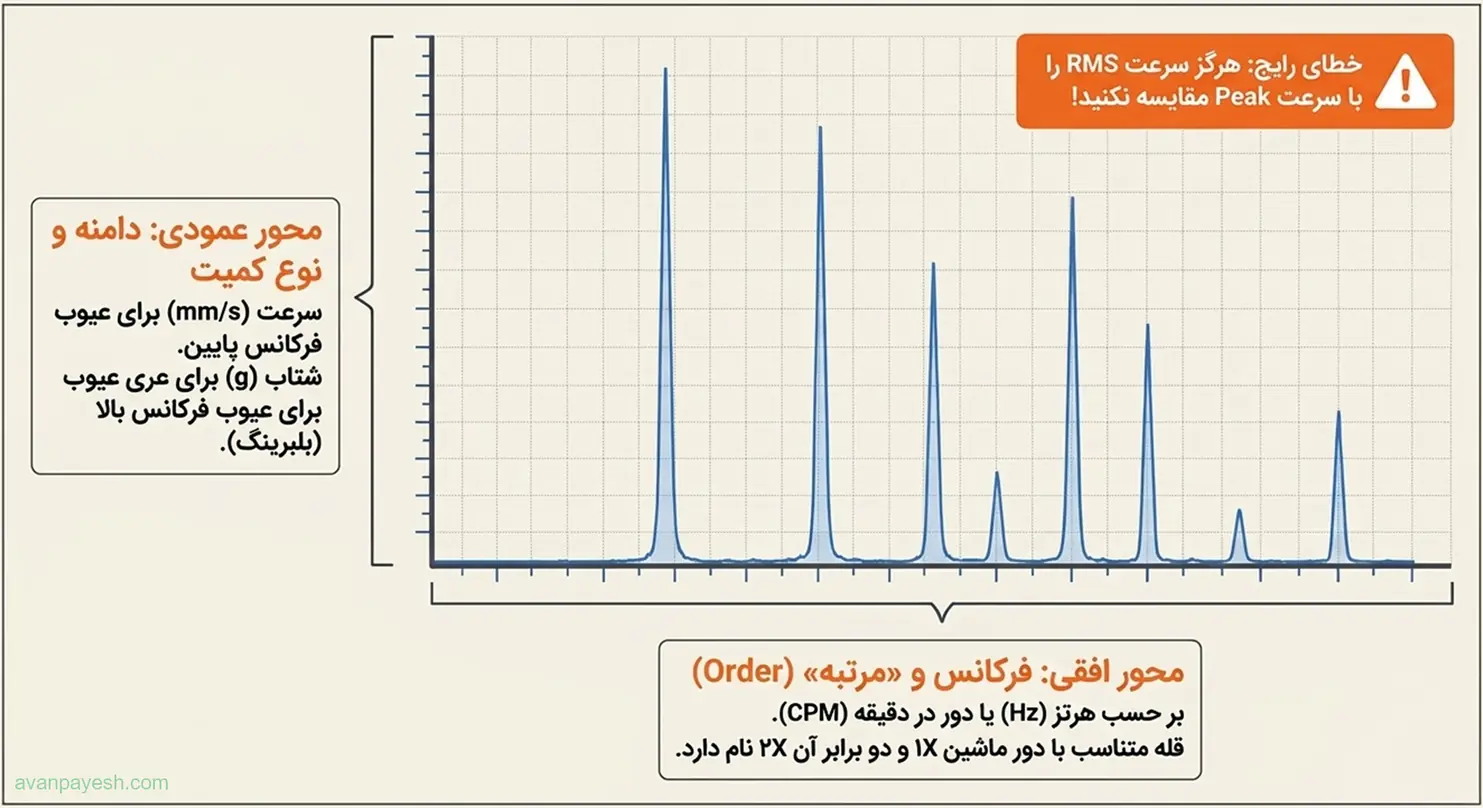
محور افقی معمولاً بر حسب هرتز (Hz) یا دور در دقیقه (CPM) است. نکتهی مهمتر، استفاده از «مرتبه» (Order) است: بهجای فرکانس مطلق، قلهها را نسبت به دور کار ماشین بخوانید. قلهای که دقیقاً در دور کار دیده میشود ۱X و قلهی دو برابر آن ۲X نام دارد. این نگاه باعث میشود تحلیل شما به تغییر دور ماشین حساس نباشد.
محور عمودی: دامنه و نوع کمیت
محور عمودی میتواند جابهجایی، سرعت یا شتاب باشد. برای ارتعاشهای کمفرکانس (مثل نابالانسی و ناهممحوری) معمولاً سرعت بر حسب mm/s قابل اتکاترین کمیت است؛ برای عیوب فرکانس بالا مثل بلبرینگ و چرخدنده، شتاب اطلاعات بهتری میدهد. قبل از مقایسهی دو طیف مطمئن شوید هر دو با یک کمیت و یک مقیاس (RMS یا Peak) ثبت شدهاند. مقایسهی سرعت RMS با سرعت Peak یکی از رایجترین خطاهای مبتدیان است. اطلاعات بیشتر دربارهی انتخاب سنسور و دستگاه را در صفحهی ابزارهای اندازهگیری ارتعاش ببینید.
دلیل این تفاوت ساده است: کمیتهای جابهجایی، سرعت و شتاب به هم مربوطاند، اما هرکدام فرکانسهای متفاوتی را برجسته میکنند. شتاب فرکانسهای بالا را بزرگتر نشان میدهد و جابهجایی فرکانسهای پایین را. به همین دلیل انتخاب کمیت مناسب، دید شما را از عیب روشنتر میکند.
قلهی ۱X و هارمونیکها: مثال عددی
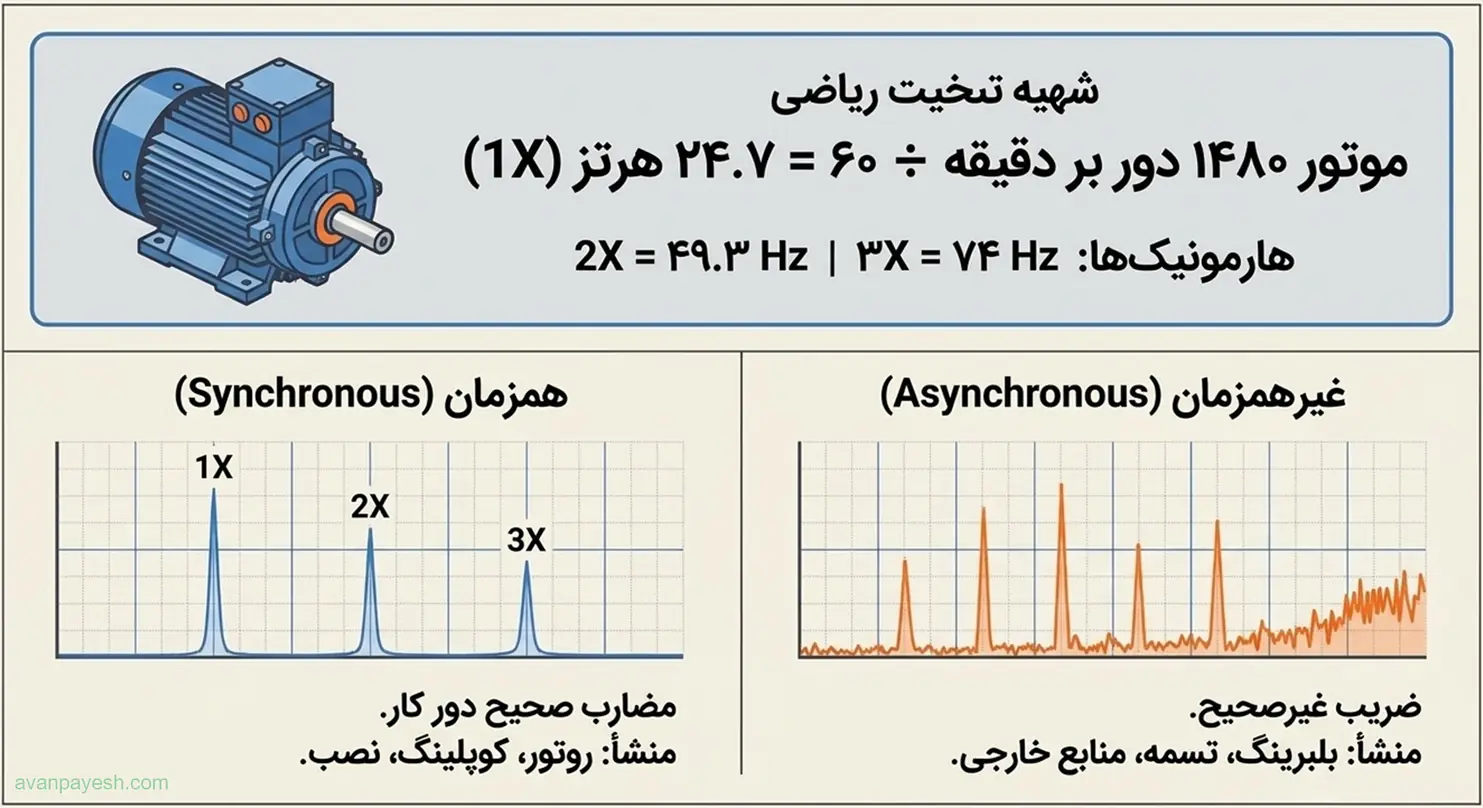
فرض کنید یک الکتروموتور چهارقطب با دور واقعی ۱۴۸۰ دور در دقیقه دارید. دور کار بر حسب هرتز برابر است با ۱۴۸۰ ÷ ۶۰ ≈ ۲۴٫۷ هرتز. پس در طیف، قلهی ۱X حوالی ۲۴٫۷ هرتز، ۲X حوالی ۴۹٫۳ هرتز و ۳X حوالی ۷۴ هرتز قرار میگیرد. هر قلهای که در این نقاط دیده شود «همزمان» (Synchronous) با دوران شفت است و احتمالاً به خود روتور، کوپلینگ یا نحوهی نصب مربوط میشود.
در مقابل، قلههایی که ضریب صحیحی از دور کار نیستند «غیرهمزمان» نام دارند و معمولاً از بلبرینگ، تسمه یا منابع خارجی میآیند. همین تفکیک ساده، یعنی همزمان یا غیرهمزمان، نیمی از مسیر عیبیابی را طی میکند.
یک نکتهی عملی: دور واقعی موتور القایی کمی کمتر از دور سنکرون آن است. بنابراین بهجای تکیه بر پلاک موتور، دور را با یک تاکومتر یا سنسور فاز اندازه بگیرید تا ۱X را در جای درست جستوجو کنید.
الگوی عیوب رایج در طیف FFT ارتعاش
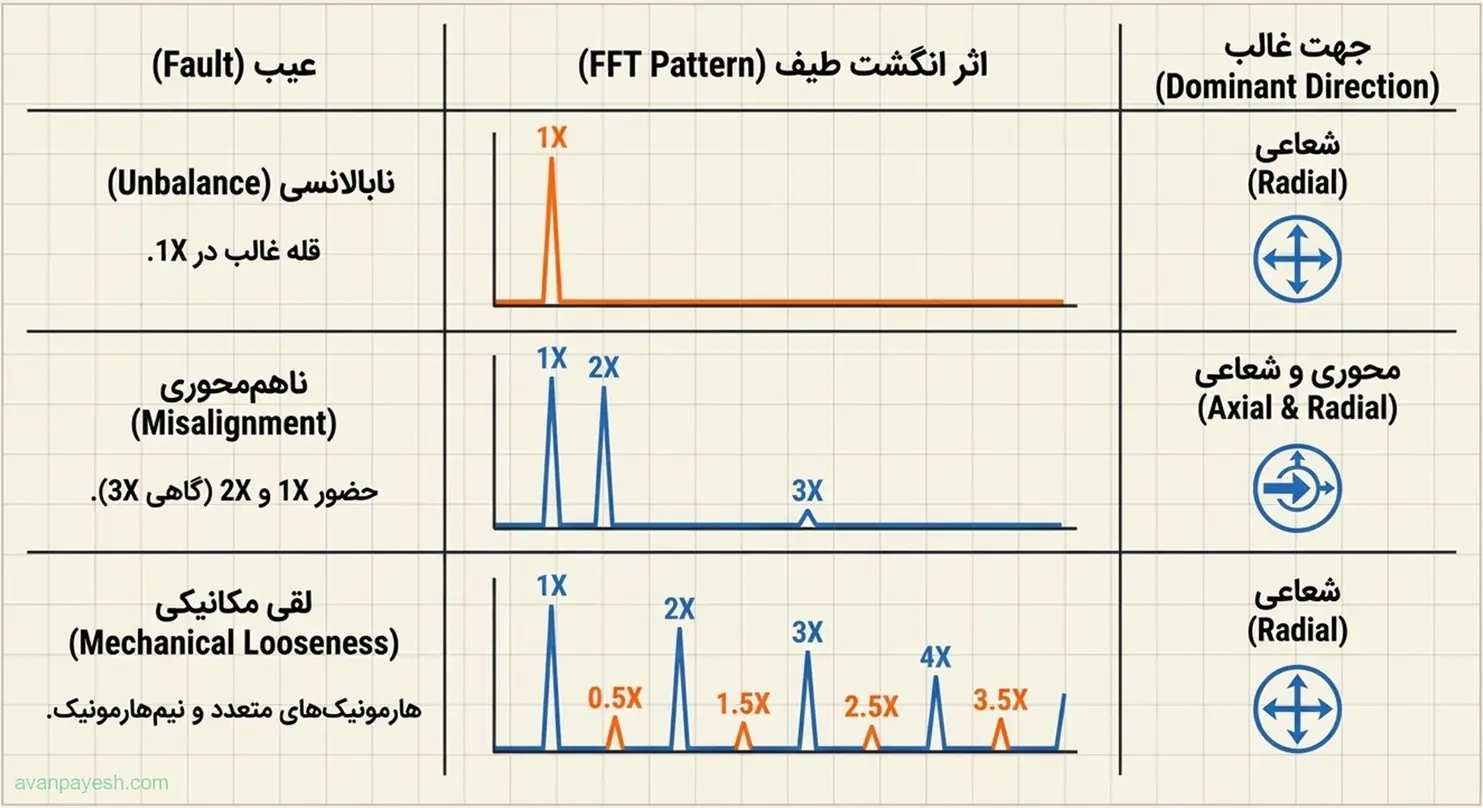
جدول زیر الگوهای متداول را خلاصه میکند. توجه کنید که این جدول راهنمای اولیه است و تأیید نهایی هر عیب به فاز، جهت اندازهگیری، روند زمانی و بازرسی میدانی نیاز دارد.
| عیب | الگوی معمول در طیف | جهت غالب |
|---|---|---|
| نابالانسی | قلهی غالب در ۱X با دامنهی پایدار | شعاعی |
| ناهممحوری | ۱X و ۲X (گاهی ۳X) و دامنهی بالا در جهت محوری | محوری و شعاعی |
| لقی مکانیکی | هارمونیکهای متعدد ۱X و گاهی نیمهارمونیک (۰٫۵X) | معمولاً شعاعی |
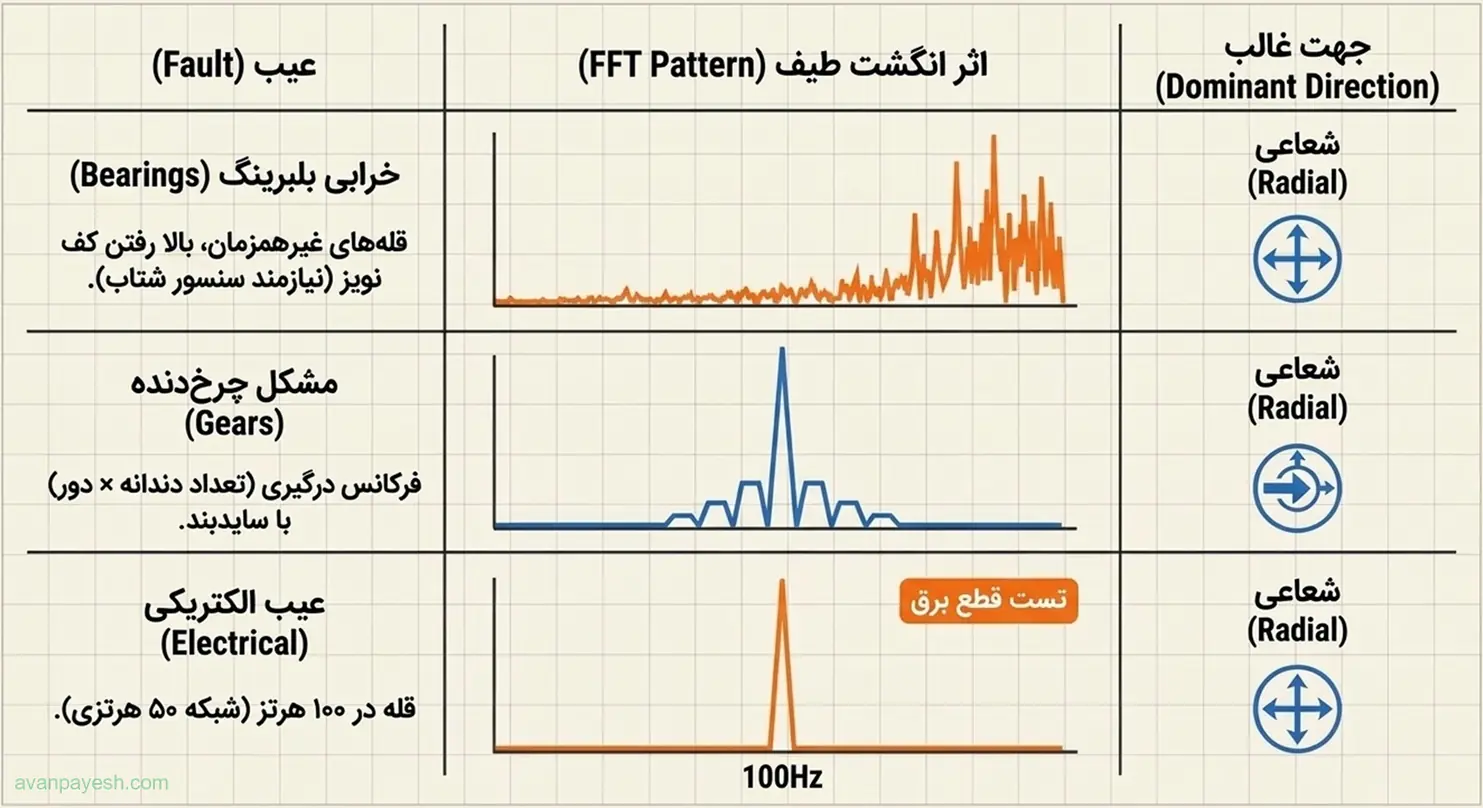
| خرابی بلبرینگ | قلههای غیرهمزمان و بالا رفتن کف نویز در فرکانس بالا | شعاعی |
| مشکل چرخدنده | فرکانس درگیری (تعداد دندانه × دور) با سایدبند | شعاعی |
| عیب الکتریکی | قله در ۲ برابر فرکانس برق (۱۰۰ هرتز در شبکهی ۵۰ هرتزی) | شعاعی |
نابالانسی
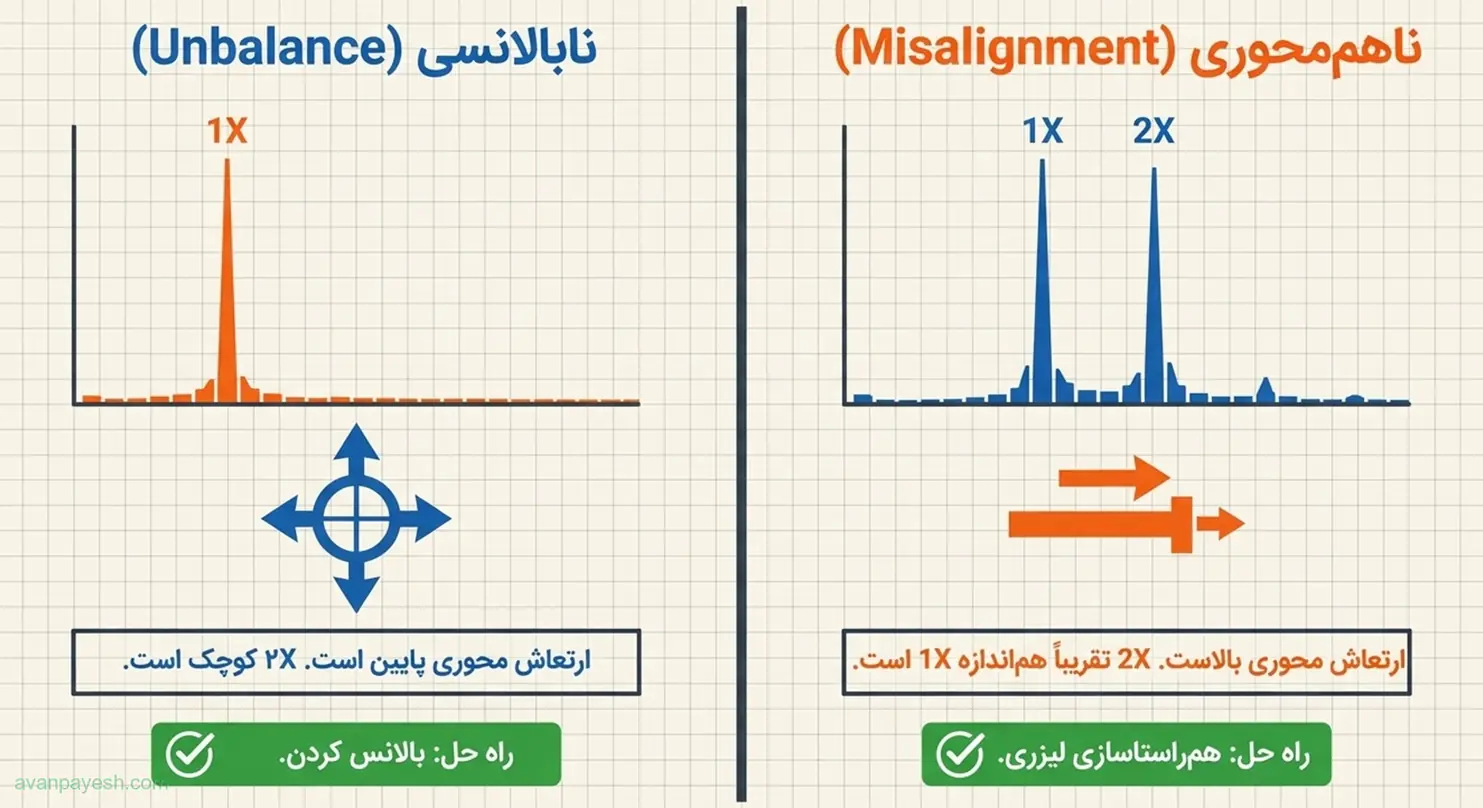
در نابالانسی، قلهی ۱X با اختلاف از بقیه بلندتر است و دامنهی آن با مجذور دور تغییر میکند. اگر ماشین را در دورهای متفاوت تست کنید، قلهی ۱X همگام با دور حرکت میکند. برای جزئیات علل و راهحلها، مقالهی نابالانسی را بخوانید. اگر مشکل در فن است، بالانس فن با دستگاه مخصوص بهترین راه اصلاح است.
فاز هم سرنخ خوبی است. در نابالانسی ساده، زاویهی فاز پایدار است و با جابهجایی سنسور، متناسب با آن تغییر میکند. اگر فاز بیثبات باشد، باید به دنبال علت دیگری مثل لقی یا تشدید بگردید.
ناهممحوری
وقتی دو شفت همراستا نیستند، علاوه بر ۱X، قلهی ۲X هم بالا میرود و ارتعاش محوری چشمگیر میشود. تفاوت مهم با نابالانسی در همین ارتعاش محوری و رابطهی فازی بین دو سر کوپلینگ است. جزئیات انواع این عیب در صفحهی ناهممحوری یاتاقانهای الکتروموتور آمده است و برای اصلاح آن به همراستاسازی لیزری و روشهای همراستاسازی نیاز دارید.
لقی مکانیکی
لقی پایه، بوش یا یاتاقان باعث میشود سیگنال «بریدهبریده» شود و چندین هارمونیک پشتسرهم ظاهر شوند. اگر ردیفی از قلهها را در ۱X، ۲X، ۳X و بیشتر میبینید، قبل از هر اقدام دیگری پیچها، فونداسیون و فاصلهی یاتاقان را کنترل کنید.
بلبرینگ و چرخدنده
خرابی بلبرینگ در مراحل اولیه روی فرکانسهای بالا دیده میشود و فقط با شتابسنج و تنظیم Fmax مناسب قابل شناسایی است. در جعبهدنده، فرکانس درگیری از ضرب تعداد دندانه در دور شفت به دست میآید؛ مثلاً چرخدندهی ۲۰ دندانه روی شفتی با ۲۴٫۷ هرتز، فرکانس درگیری حدود ۴۹۳ هرتز دارد. سایدبندهای دو طرف این قله نشاندهندهی مدولاسیون و احتمال ایراد در چرخدنده یا شفت است. بیشتر در علل خرابی بلبرینگ و مقالهی آنالیز ارتعاشات جعبهدنده بخوانید.
عیوب الکتریکی
اگر قلهای دقیقاً در ۱۰۰ هرتز دیده میشود و با قطع برق از بین میرود، احتمالاً منشأ الکتریکی دارد. این روش ساده «تست قطع برق» یکی از بهترین راهها برای تفکیک عیب الکتریکی از مکانیکی است. مقالهی ارتعاشات ناشی از عیوب الکتریکی مثالهای بیشتری دارد.
یک مثال کاربردی: از طیف تا تصمیم
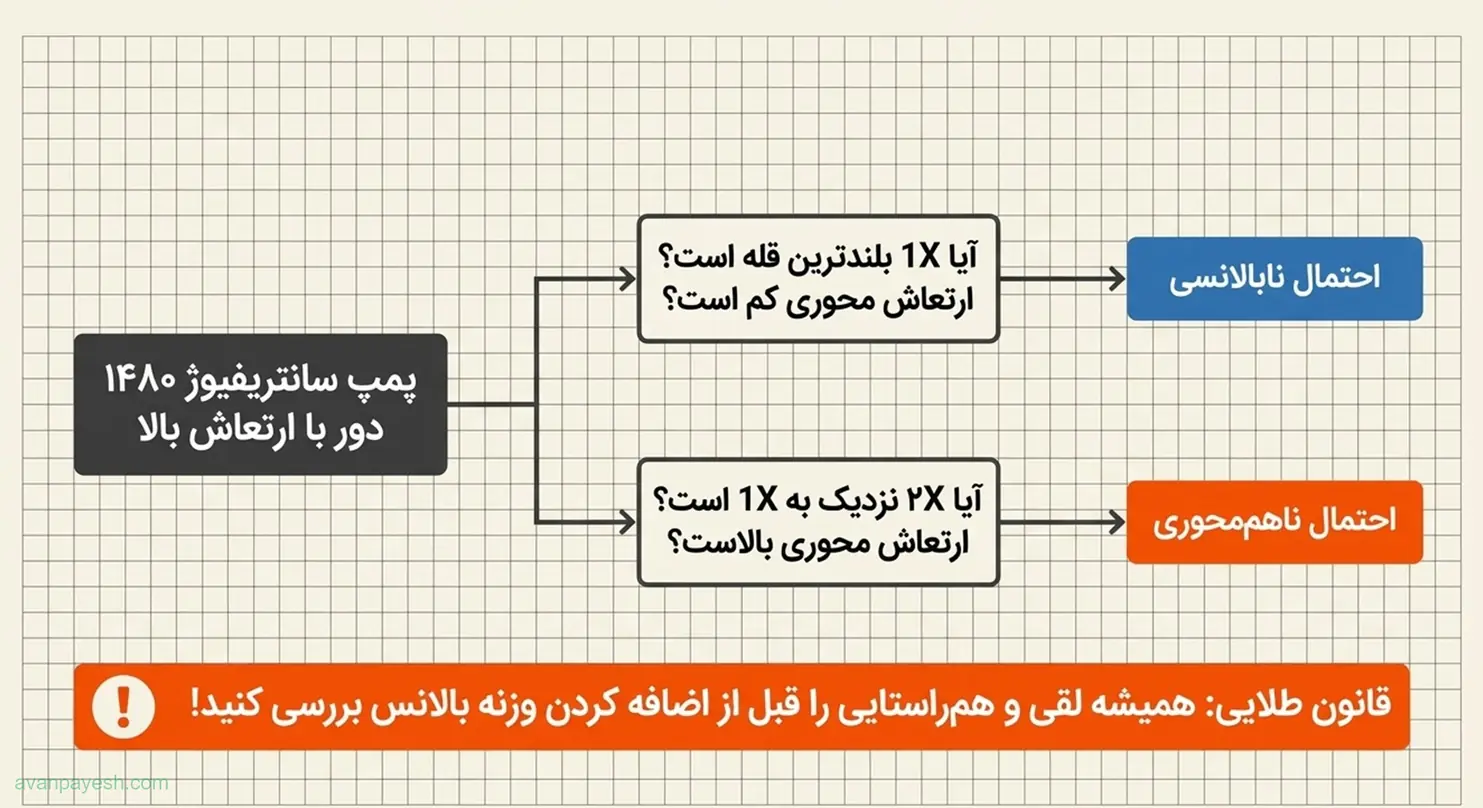
فرض کنید روی یک پمپ سانتریفیوژ با الکتروموتور ۱۴۸۰ دور، ارتعاش کلی بالاتر از حد معمول گزارش شده است. طیف نقطهی عمودی یاتاقان موتور را میگیرید و میبینید قلهی ۱X حدود ۲۴٫۷ هرتز بلندترین قله است و ۲X کوچک است. در جهت محوری هم عدد بالایی نمیبینید. این الگو بیشتر به نابالانسی میخورد، نه ناهممحوری.
حالا فرض کنید همین پمپ در جهت محوری هم ارتعاش بالایی دارد و ۲X تقریباً هماندازهی ۱X شده است. در این حالت اگر مستقیم سراغ بالانس بروید، احتمالاً نتیجه نمیگیرید و وزنهی اضافه فقط مشکل را پنهان میکند. بهتر است ابتدا همراستایی شفتها را بررسی کنید و بعد، اگر ۱X همچنان بلند بود، بالانس انجام دهید. این ترتیب «اول لقی و همراستایی، بعد بالانس» یکی از سادهترین قوانین عملی نت پیشبینانه است و جلوی خرجهای بیدلیل را میگیرد. توجه کنید که این مثال فرضی و برای تمرین استدلال است و تصمیم نهایی روی ماشین واقعی به دادهی کامل نیاز دارد.
تنظیمات اندازهگیری که کیفیت طیف را تعیین میکنند
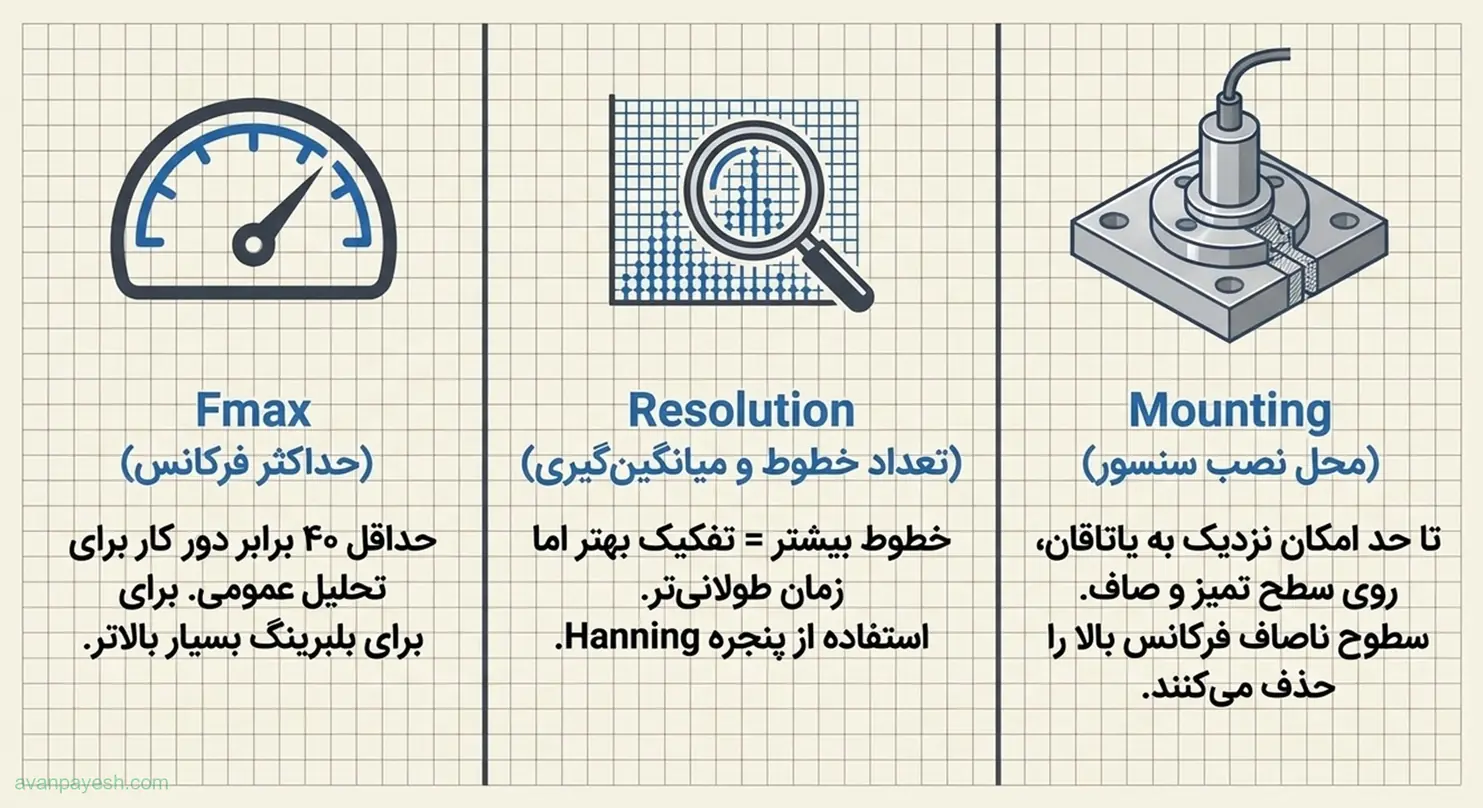
طیف خوب با تنظیم درست شروع میشود. سه پارامتر اصلی را همیشه قبل از اندازهگیری بررسی کنید:
- Fmax (حداکثر فرکانس): معمولاً حداقل ۴۰ برابر دور کار برای تحلیل عمومی انتخاب میشود تا هارمونیکها و عیوب نسبتاً بالا هم دیده شوند. برای بلبرینگ و چرخدنده Fmax بالاتری لازم است.
- تعداد خطوط (Lines of Resolution): هرچه بیشتر باشد، قلههای نزدیک به هم بهتر تفکیک میشوند، اما زمان اندازهگیری طولانیتر میشود.
- پنجره و میانگینگیری: پنجرهی هنینگ (Hanning) برای اغلب کاربردهای صنعتی مناسب است و میانگینگیری چندباره، نویز تصادفی را کاهش میدهد.
محل نصب سنسور هم به اندازهی تنظیمات اهمیت دارد. سنسور باید تا حد امکان نزدیک به یاتاقان و روی سطح تمیز و صاف نصب شود. نصب مغناطیسی روی سطح رنگخورده یا ناصاف، فرکانسهای بالا را ضعیف و گمراهکننده میکند.
بین Fmax و وضوح طیف یک مصالحه وجود دارد: با ثابت بودن تعداد خطوط، بالا بردن Fmax فاصلهی بین خطوط را بیشتر میکند و قلههای نزدیک به هم سختتر جدا میشوند. بنابراین برای هر هدف، یعنی بررسی عیوب دورانی یا جستوجوی بلبرینگ، یک تنظیم مشخص تعریف کنید و آن را در همهی اندازهگیریهای بعدی تکرار کنید.
روش ششمرحلهای تحلیل هر طیف FFT ارتعاش
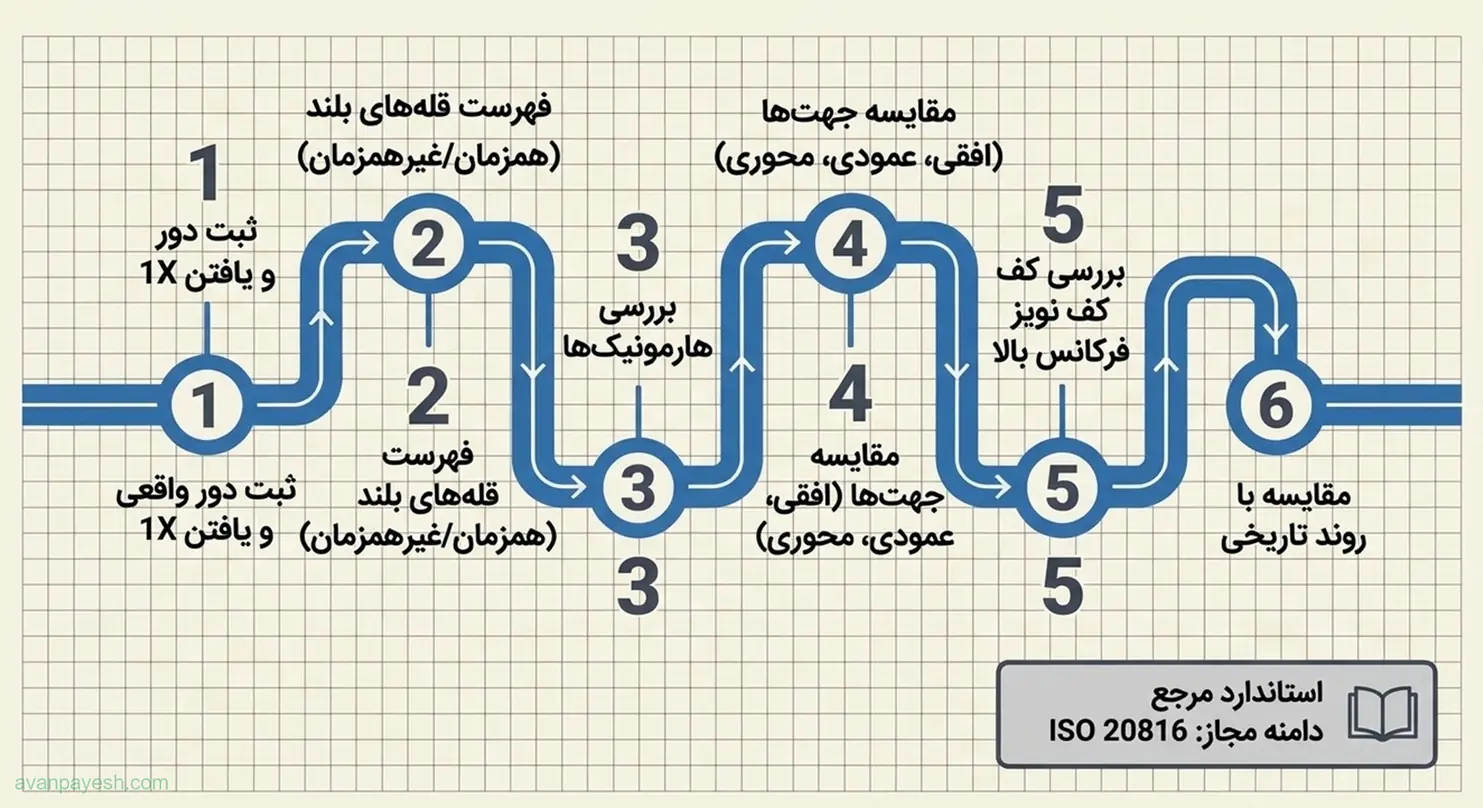
- دور کار واقعی ماشین را ثبت کنید و ۱X را در طیف پیدا کنید.
- بلندترین قلهها را فهرست کنید و مشخص کنید همزمان هستند یا غیرهمزمان.
- هارمونیکها (۲X، ۳X و بالاتر) و نیمهارمونیکها را بررسی کنید.
- جهت اندازهگیری (افقی، عمودی، محوری) را مقایسه کنید؛ نسبت دامنهها سرنخ مهمی است.
- کف نویز و فرکانسهای بالا را برای نشانههای بلبرینگ و چرخدنده نگاه کنید.
- نتیجه را با روند قبلی همان نقطه مقایسه کنید؛ تغییر نسبت به گذشته مهمتر از یک عدد مطلق است.
بهترین مبنای مقایسه، طیفی است که در زمان سالم بودن ماشین (پس از بالانس و همراستایی مناسب) ثبت شده باشد. این طیف پایه، مرجعی میشود که تغییرهای بعدی را با آن میسنجید.
برای مقایسهی سریع با الگوهای استاندارد میتوانید از چارت تحلیل لرزش الکتروموتور کمک بگیرید. حدود مجاز دامنهی ارتعاش هم در مجموعهی استانداردهای ISO 20816 تعریف شده است که مرجع آن را میتوانید در سایت سازمان بینالمللی استانداردسازی دنبال کنید.
اشتباهات رایج در خواندن طیف
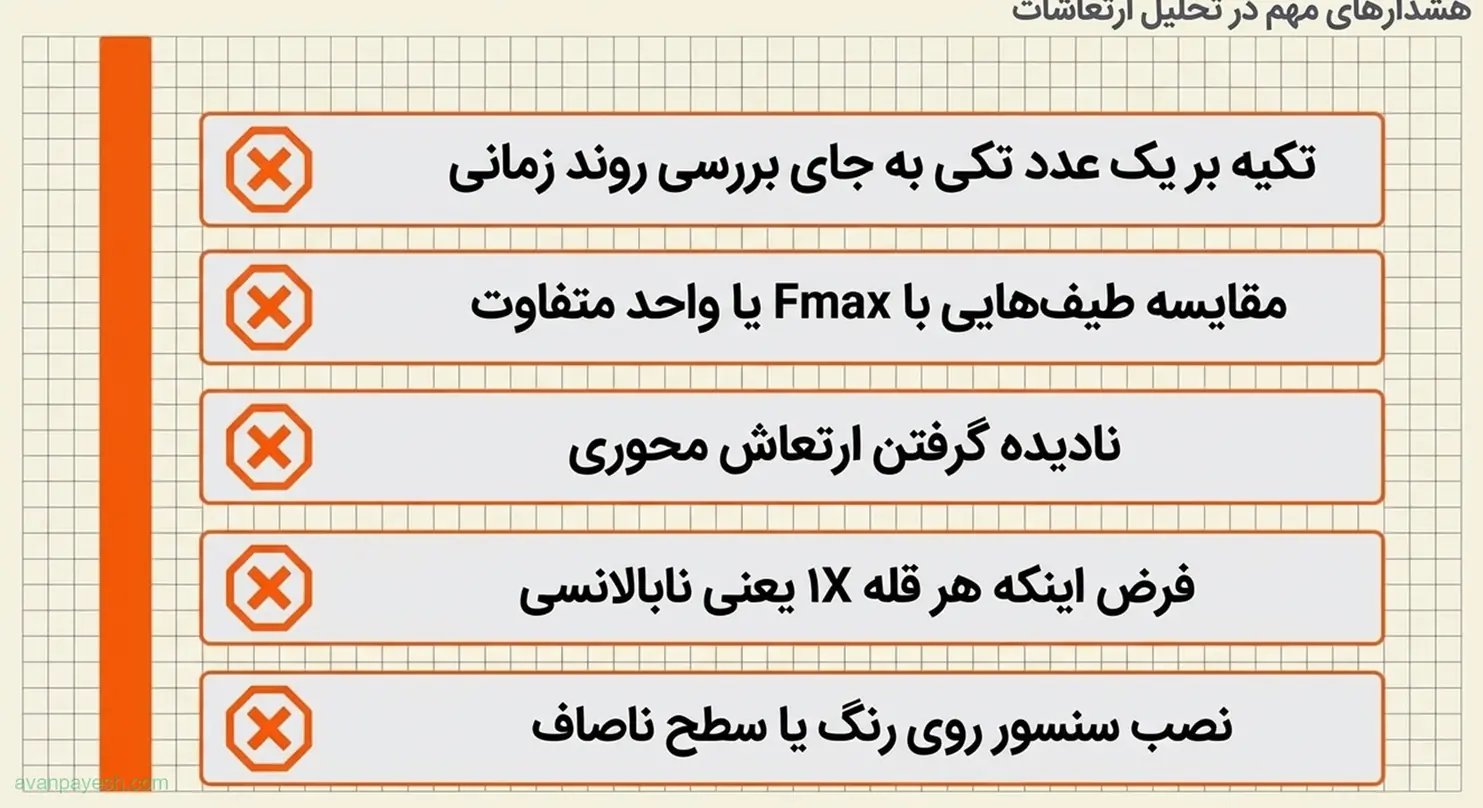
- تکیه بر یک اندازهگیری تکی بهجای روند زمانی
- مقایسهی طیفهایی که Fmax، پنجره یا واحد متفاوت دارند
- نادیده گرفتن ارتعاش محوری هنگام تشخیص ناهممحوری
- نسبت دادن هر قلهی ۱X به نابالانسی بدون بررسی فاز و لقی
- استفاده از سنسور یا محل نصب نامناسب
- اقدام به بالانس یا الایمنت پیش از رفع لقی و مشکلات ساختاری
یک خطای کمتر گفتهشده، نادیده گرفتن تشدید است. اگر فرکانس یکی از اجزای دوار به فرکانس طبیعی سازه یا پایه نزدیک باشد، دامنه میتواند بدون هیچ عیب جدی بالا برود. در این حالت، تغییر دور یا سفتی پایه معمولاً رفتار قله را عوض میکند و همین، سرنخ تشخیص است.
چه زمانی باید از متخصص کمک بگیرید؟
اگر طیف شما قلههای غیرقابلتوضیح دارد، ارتعاش پس از بالانس یا الایمنت کاهش نمییابد، یا ماشین حساس و گرانقیمت است، بهتر است از خدمات تحلیل ارتعاشات استفاده کنید. در این حالت تحلیلگر با گرفتن فاز، شکل موج و دادههای چند نقطه، منشأ عیب را قطعی میکند و گزارش کتبی میدهد. اگر منشأ مشکل نابالانسی است، دستگاه بالانس صنعتی یا بالانس در محل هزینهی توقف را به کمترین حد میرساند.
هنگام درخواست خدمات، اطلاعات پایهی ماشین را آماده کنید: دور کار، نوع یاتاقانها، سابقهی تعمیرات و شرایط بار. هرچه این دادهها کاملتر باشد، تشخیص سریعتر و دقیقتر انجام میشود.
سؤالات متداول دربارهی طیف FFT ارتعاش
با هر آنالایزر یا ارتعاشسنج دارای قابلیت FFT و یک شتابسنج مناسب. دستگاههای ساده فقط عدد کلی میدهند، پس هنگام خرید به وجود قابلیت طیف و فاز توجه کنید.
شکل موج، ارتعاش را بر حسب زمان نشان میدهد و برای دیدن ضربه و رفتار گذرا مفید است؛ طیف، همان سیگنال را بر حسب فرکانس نشان میدهد و برای تشخیص نوع عیب کاربردیتر است.
چون ناهممحوری، خمیدگی شفت و برخی تشدیدها هم قلهی ۱X ایجاد میکنند. برای تفکیک باید جهت اندازهگیری، فاز و نسبت ۲X را بررسی کرد.
فاصلهی اندازهگیری به اهمیت ماشین بستگی دارد؛ ماشینهای حیاتی معمولاً ماهانه یا کوتاهتر و ماشینهای کماهمیتتر فصلی بررسی میشوند. مهم این است که نقاط و تنظیمات هر بار یکسان باشد.
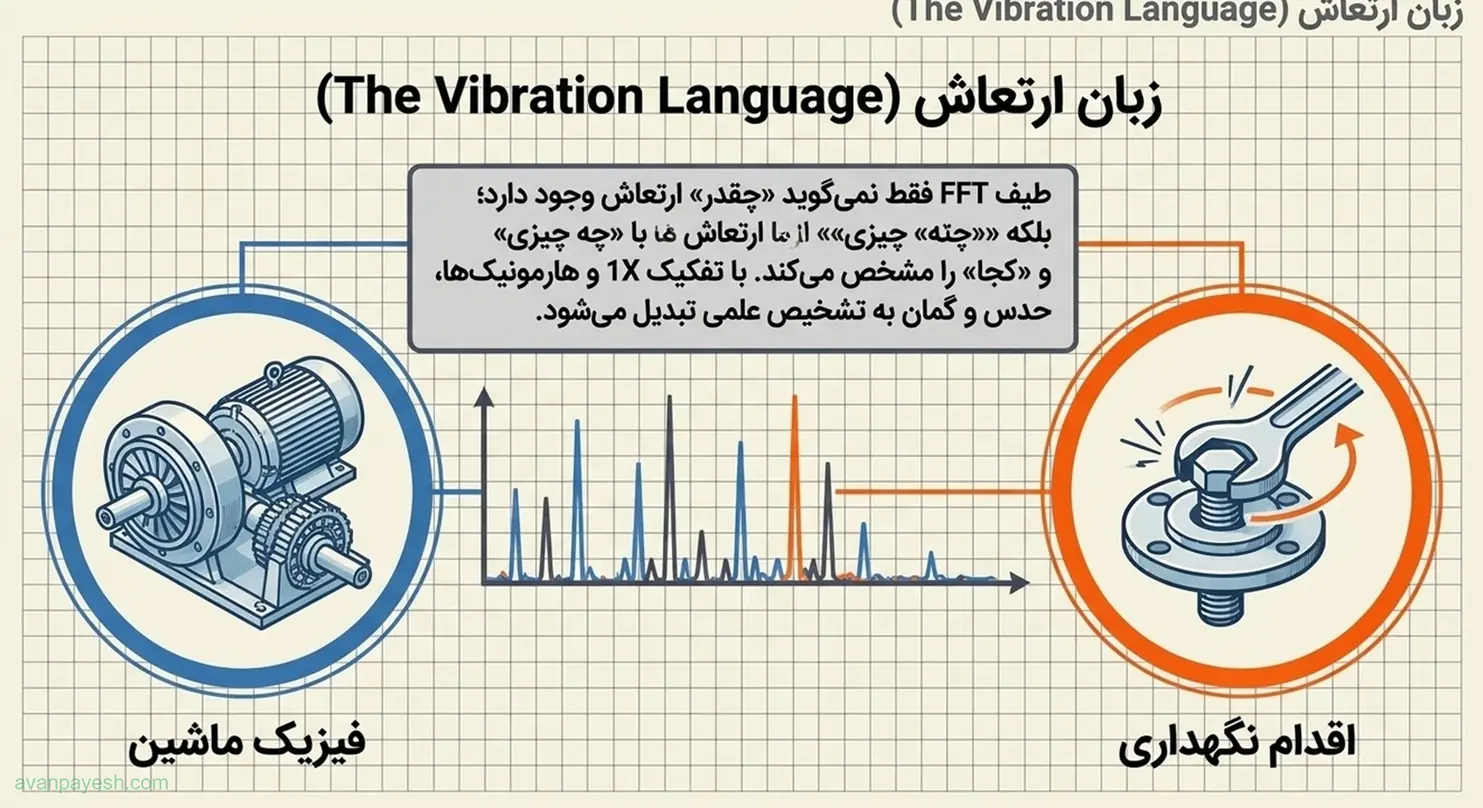
طیف FFT ارتعاش زبان مشترک بین ماشین و تحلیلگر است. اگر یاد بگیرید ۱X را پیدا کنید، همزمان و غیرهمزمان را تفکیک کنید و روند را دنبال کنید، بیش از نیمی از عیوب رایج را زود تشخیص میدهید. برای ماشینهایی که مشکوک هستند، تیم فنی ما آمادهی ارائهی مشاوره است؛ از صفحهی تماس با ما درخواست خود را ثبت کنید.