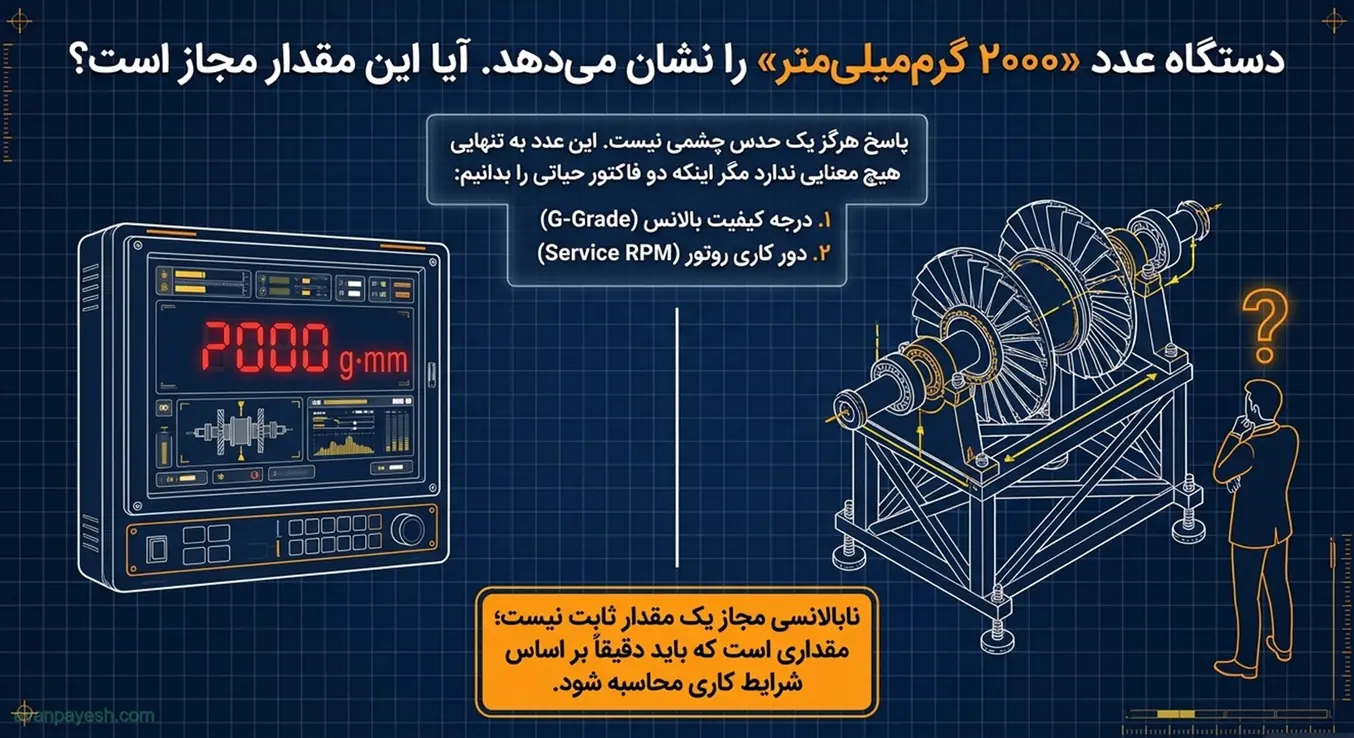
وقتی روتوری را روی ماشین بالانس میگذارید و دستگاه عددی مثل «۲۰۰۰ گرممیلیمتر» نشان میدهد، سؤال اصلی این است: این عدد قابلقبول است یا نه؟ پاسخ در مفهوم نابالانسی باقیماندهی مجاز است؛ مقداری که از درجهی کیفیت بالانس (G) و دور کار روتور به دست میآید. در این مقاله فرمول آن را از پایه استخراج میکنیم، با مثال عددی حل میکنیم و نشان میدهیم چطور مقدار مجاز را بین دو صفحهی اصلاح تقسیم کنید.
درجهی کیفیت بالانس بر پایهی استاندارد بالانس روتورهای صلب (ISO 1940-1 که اکنون در مجموعهی ISO 21940-11 ادامه یافته است) تعریف میشود. اگر با کلیات استاندارد آشنا نیستید، جدول و کاربرد درجهی G در استاندارد را ابتدا مرور کنید.
خوب است از همان ابتدا بدانید که این عدد یک «حد پذیرش» است، نه هدفی که حتماً باید به آن برسید. هرچه نابالانسی نهایی کمتر از این حد باشد، وضعیت بهتر است؛ اما رسیدن به دقت بیش از نیاز معمولاً زمان و هزینهی بیشتری میطلبد.
در این مقاله میخوانید:
- درجهی G یعنی چه و واحدش چیست
- فرمول خروج از مرکز مجاز و نابالانسی مجاز
- مثال عددی و جدول چند حالت
- تقسیم نابالانسی مجاز بین دو صفحه
- تبدیل نابالانسی (گرممیلیمتر) به وزنه در شعاع
- اشتباهات رایج در واحدها
درجهی G چیست؟
درجهی G حاصلضرب خروج از مرکز مخصوص e (فاصلهی مرکز جرم از محور دوران) در سرعت زاویهای ω است: G = e × ω و واحد آن میلیمتر بر ثانیه است. ایدهی اصلی این است که روتورهای مشابه با سرعت محیطی نابالانسی یکسان، تنش و ارتعاش مشابهی ایجاد میکنند. به همین دلیل درجهی بالانس ثابت میماند و مقدار مجاز نابالانسی با دور تغییر میکند: هرچه روتور سریعتر بچرخد، خروج از مرکز مجاز کوچکتر میشود.
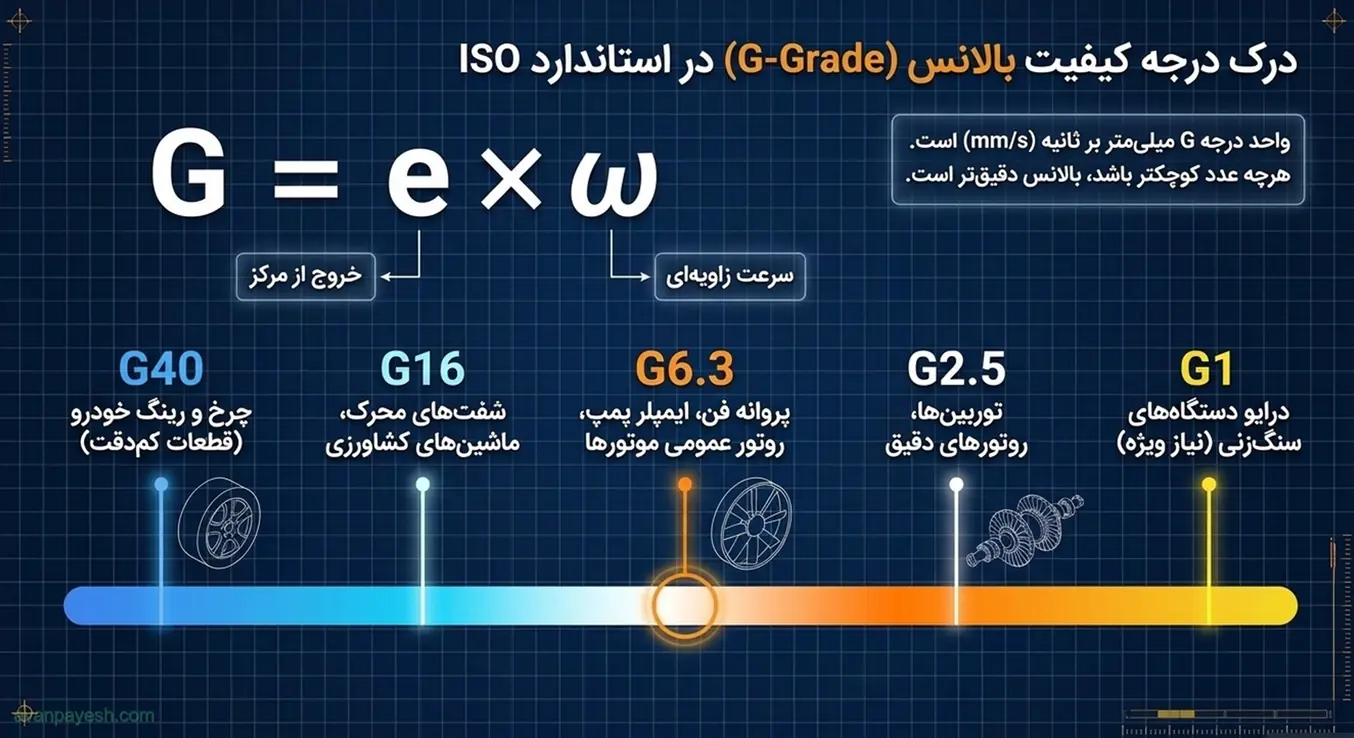
درجههای رایج با اعدادی مثل G40، G16، G6.3، G2.5 و G1 نامگذاری میشوند. عدد کوچکتر یعنی بالانس دقیقتر. مثلاً G6.3 برای بسیاری از پروانههای فن، ایمپلرهای پمپ و روتورهای موتور مورد استفاده قرار میگیرد؛ اما نوع دقیق کاربرد را باید از جدول خود استاندارد یا سازندهی ماشین تأیید کنید.
در عمل، همین درجهی G است که زبان مشترک بین سازنده، کارگاه بالانس و بازرس را میسازد. وقتی همه روی یک درجه توافق کنند، دیگر بحث سلیقهای دربارهی «بالانس خوب» پیش نمیآید و فقط باید عدد نهایی با حد مجاز مقایسه شود.
فرمول خروج از مرکز مجاز
با جایگذاری ω = 2π × n ÷ 60 (n دور بر دقیقه) در G = e × ω و تبدیل واحد، میرسیم به:
e_per (میکرومتر) = 9549 × G ÷ n
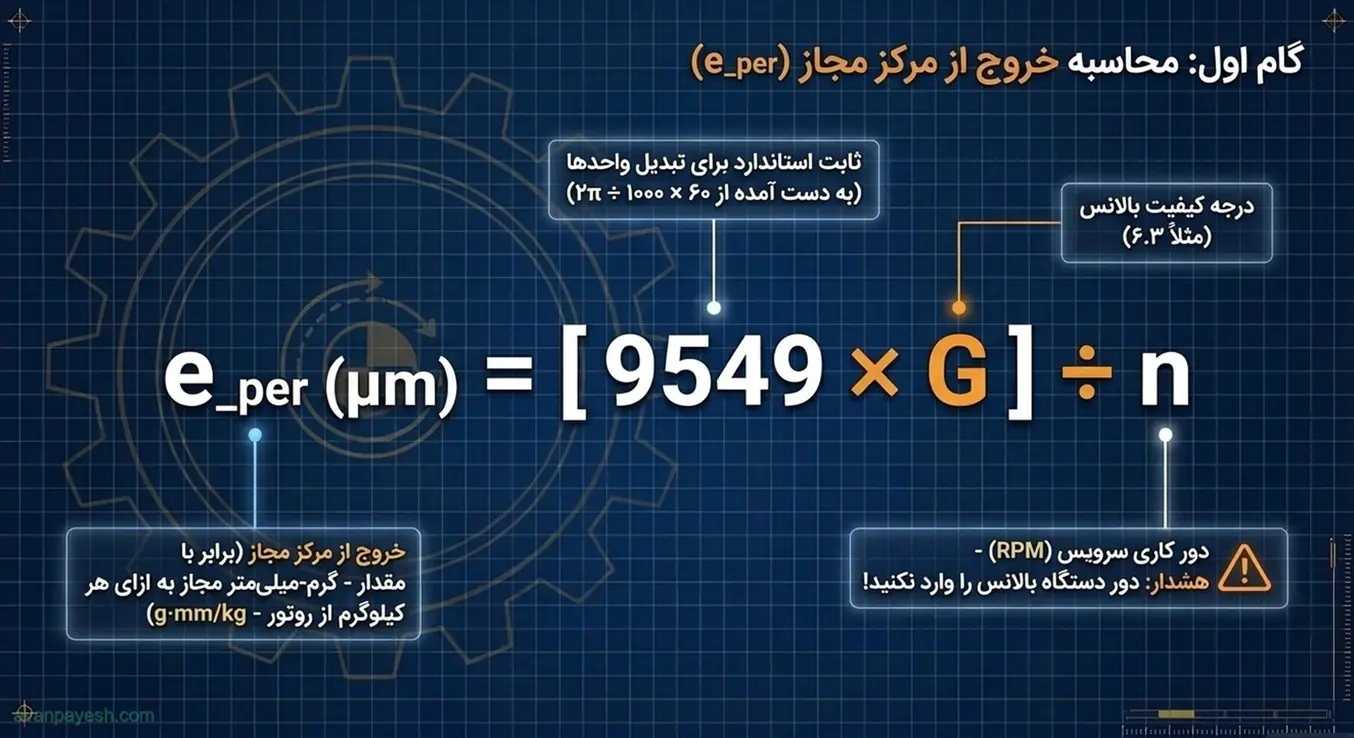
عدد ۹۵۴۹ از تبدیل 60 × 1000 ÷ (2π) به دست میآید. e_per خروج از مرکز مجاز بر حسب میکرومتر است و برابر است با گرممیلیمتر بر کیلوگرم (g·mm/kg). یعنی به ازای هر کیلوگرم جرم روتور، چند گرممیلیمتر نابالانسی مجاز است.
فرمول نابالانسی باقیماندهی مجاز (U_per)
نابالانسی باقیماندهی مجاز کل روتور از ضرب خروج از مرکز مجاز در جرم روتور به دست میآید:
U_per (g·mm) = e_per × M
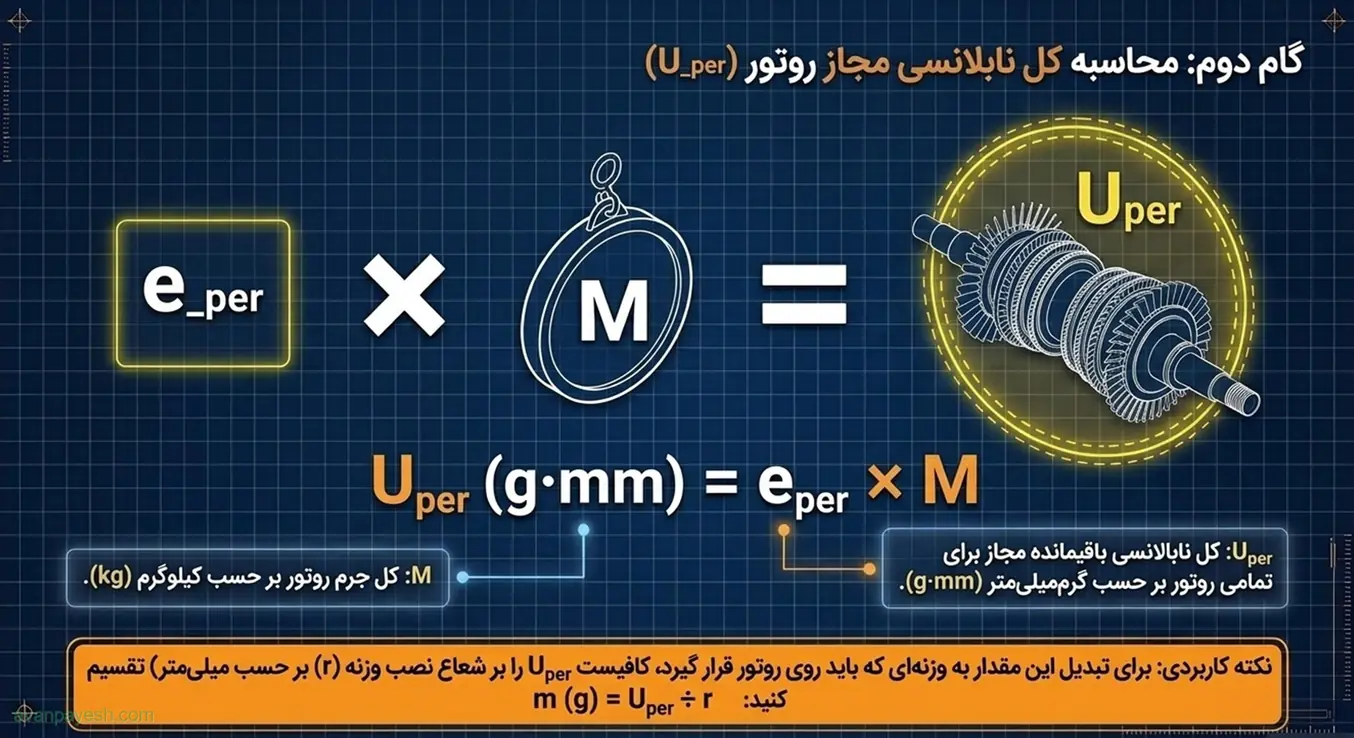
که M جرم روتور بر حسب کیلوگرم است. این مقدار برای کل روتور است و بعداً باید بین صفحههای اصلاح تقسیم شود. برای تبدیل به وزنه در شعاع نصب r (میلیمتر) از m = U_per ÷ r استفاده میکنید و جرم بر حسب گرم میشود.
مثال عددی نابالانسی باقیماندهی مجاز
روتور یک فن با جرم ۵۰ کیلوگرم، دور ۱۴۸۰ دور بر دقیقه و درجهی بالانس G6.3 را در نظر بگیرید (اعداد فرضی). محاسبه:
- e_per = 9549 × 6.3 ÷ 1480 ≈ 40.65 µm (g·mm/kg)
- U_per = 40.65 × 50 ≈ 2032 g·mm
- اگر وزنهی اصلاحی در شعاع ۳۰۰ میلیمتر نصب شود: m = 2032 ÷ 300 ≈ 6.8 g
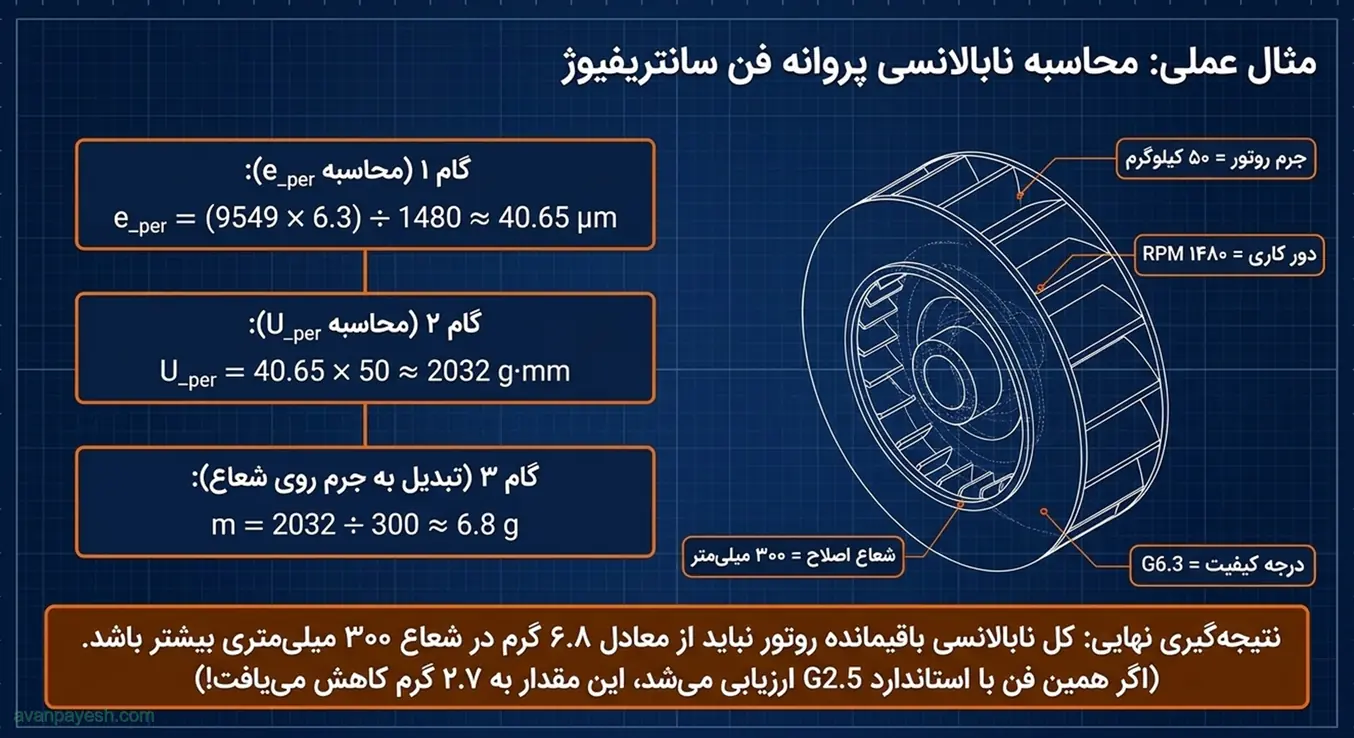
یعنی بعد از بالانس، نابالانسی باقیمانده کل روتور نباید از ۲۰۳۲ گرممیلیمتر بیشتر باشد؛ معادل جرم ۶٫۸ گرم در شعاع ۳۰۰ میلیمتر. اگر همین روتور G2.5 میخواست، e_per = 9549 × 2.5 ÷ 1480 ≈ 16.1 µm و U_per ≈ 807 g·mm میشد؛ یعنی حدود ۲٫۷ گرم در همان شعاع. جابهجایی از G6.3 به G2.5 مجاز را ۲٫۵ برابر کوچکتر میکند.
جدول چند حالت مختلف
| حالت (فرضی) | G | دور | جرم | e_per (µm) | U_per (g·mm) |
|---|---|---|---|---|---|
| فن | 6.3 | 1480 | 50 kg | 40.65 | 2032 |
| فن با درجهی دقیقتر | 2.5 | 1480 | 50 kg | 16.1 | 807 |
| ایمپلر پمپ | 6.3 | 2950 | 20 kg | 20.4 | 408 |
| فن سنگین کندگرد | 6.3 | 980 | 120 kg | 61.4 | 7366 |
| روتور کوچک تندگرد | 2.5 | 2950 | 8 kg | 8.1 | 65 |
| شفت محرک | 16 | 1480 | 50 kg | 103.2 | 5162 |
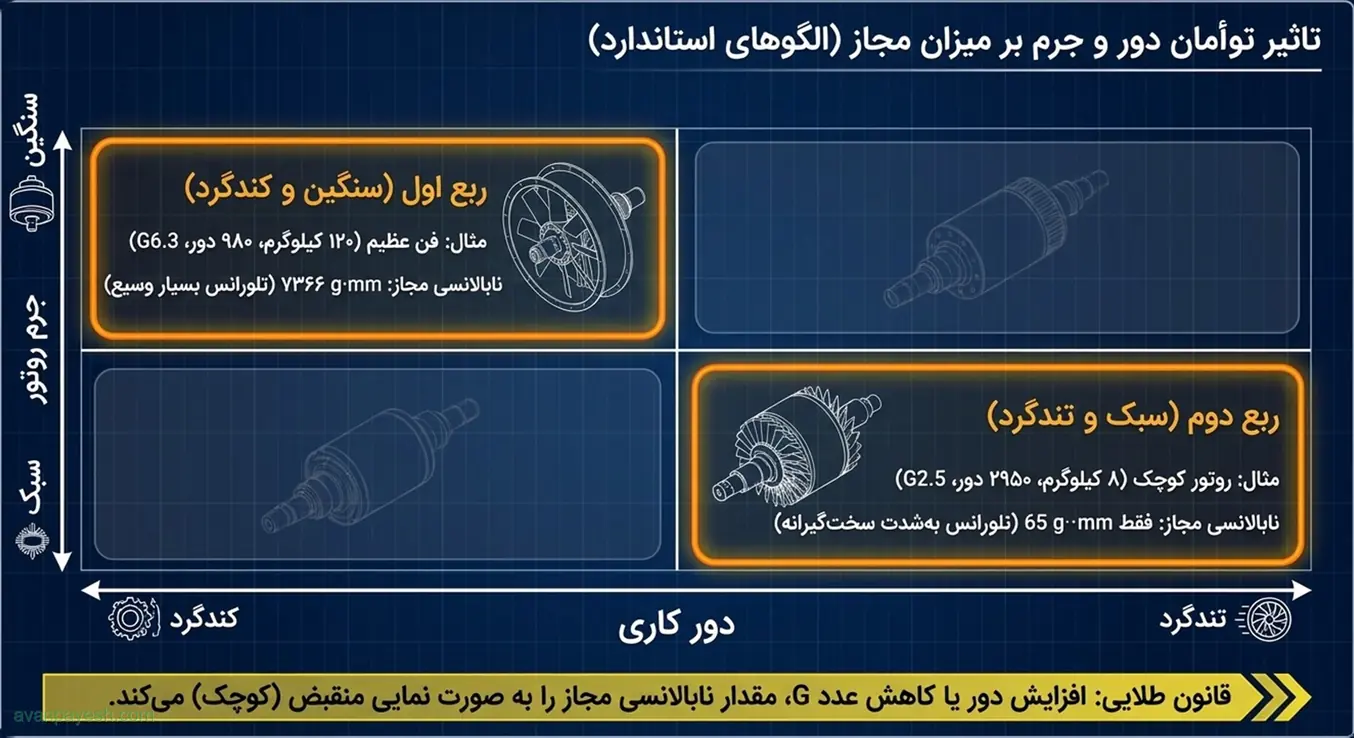
از جدول دو الگو دیده میشود: افزایش دور مقدار مجاز را بهشدت کوچک میکند و کوچکتر شدن عدد G نیز همین اثر را دارد. به همین دلیل روتور کوچک و تندگرد (۸ کیلوگرم و ۲۹۵۰ دور با G2.5) فقط حدود ۶۵ گرممیلیمتر نابالانسی مجاز دارد، در حالی که فن سنگین کندگرد بیش از ۷۳۰۰ گرممیلیمتر اجازه دارد.
اگر دو روتور با جرم یکسان داشته باشید، اما یکی سریعتر بچرخد، مقدار مجاز آن کوچکتر خواهد بود. پس مقایسهی مستقیم قرائت دو دستگاه بدون در نظر گرفتن دور و جرم، میتواند گمراهکننده باشد.
تقسیم نابالانسی باقیماندهی مجاز بین دو صفحه
بالانس دینامیکی معمولاً در دو صفحه انجام میشود، پس U_per باید بین آنها تقسیم شود. برای روتوری که مرکز جرمش بین دو صفحه است و فاصلهی آن تا صفحهی ۱ برابر a و تا صفحهی ۲ برابر b است، یک تقسیم متداول چنین است:
U₁ = U_per × b ÷ (a + b) ، U₂ = U_per × a ÷ (a + b)
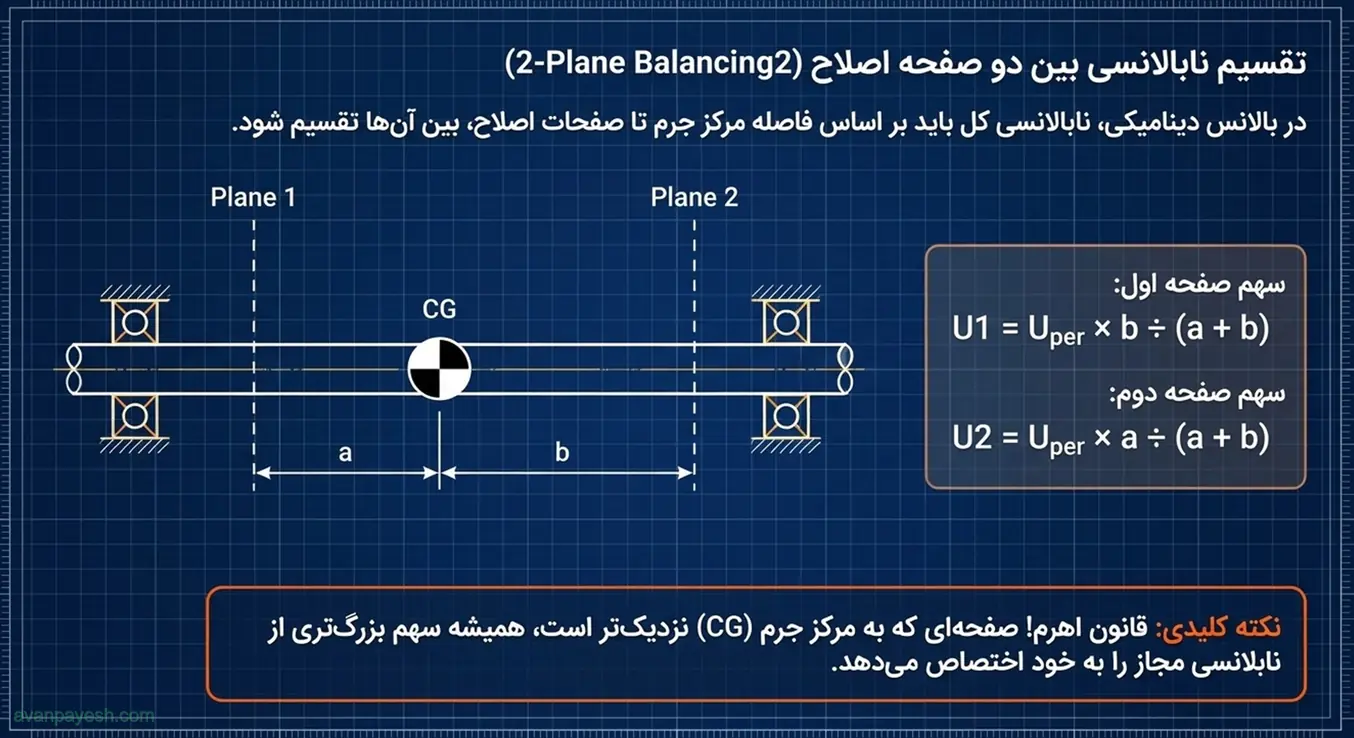
مثال: U_per = 2032 g·mm، a = 200 mm و b = 300 mm. آنگاه U₁ = 2032 × 300 ÷ 500 ≈ 1219 g·mm و U₂ = 2032 × 200 ÷ 500 ≈ 813 g·mm. صفحهی نزدیکتر به مرکز جرم سهم بیشتری میگیرد. در استاندارد برای روتورهای باریک، پهن و برای حالتهایی که مرکز جرم بیرون صفحههاست، قاعدههای تکمیلی هست؛ پس در پروژههای رسمی همیشه جدول و بند مربوط را از متن استاندارد بررسی کنید.
درجهی G را چطور انتخاب کنیم؟
| درجه | نمونهی رایج (راهنمای کلی) |
|---|---|
| G40 | چرخ و رینگ خودرو، بعضی قطعات کمدقت |
| G16 | شفتهای محرک، بعضی ماشینهای کشاورزی و خردکن |
| G6.3 | پروانهی فن، ایمپلر پمپ، روتور عمومی موتورها |
| G2.5 | توربینها، درایو ماشینهای ابزار، روتورهای دقیق |
| G1 | درایو دستگاههای سنگزنی و آرمیچرهای کوچک با نیاز ویژه |
این جدول فقط یک راهنمای کلی است. درجهی دقیق را باید از جدول استاندارد یا توصیهی سازنده بگیرید و با مشتری توافق کنید. انتخاب G سختگیرانهتر از نیاز، زمان و هزینه را بالا میبرد؛ انتخاب کمدقتتر ممکن است عمر یاتاقانها را کاهش دهد. بیشتر دربارهی مفهوم نابالانسی را در توضیح مفهوم نابالانسی بخوانید.
فرمول در کارگاه و در محل چگونه استفاده میشود؟
در کارگاه بالانس، ماشین بالانس نابالانسی باقیمانده را بر حسب گرممیلیمتر در هر صفحه نشان میدهد و شما آن را با U₁ و U₂ مجاز مقایسه میکنید. اگر میخواهید با انواع دستگاههایی که برای این کار استفاده میشوند آشنا شوید، انواع ماشینهای بالانس صنعتی را ببینید.
در بالانس در محل، معیار پذیرش معمولاً ارتعاش باقیمانده بر حسب mm/s است و فرمول U_per مستقیم به کار نمیآید، چون نابالانسی را مستقیم اندازهگیری نمیکنید. با این حال میتوانید از آن برای درک مرتبهی بزرگی وزنهی مجاز استفاده کنید. برای روتورهای صلب جداشده که در کارگاه بالانس میشوند، خدمات بالانس روتور توضیحات بیشتری دارد.
رابطهی نابالانسی مجاز با نیروی وارد بر یاتاقان
نابالانسی U (گرممیلیمتر) در دور n نیرویی برابر F = U × ω² ایجاد میکند. اگر U_per = 2032 g·mm = 2.032×10⁻³ kg·m در دور ۱۴۸۰ باشد (ω ≈ 155 rad/s)، نیروی گریز از مرکز تقریباً 2.032×10⁻³ × 155² ≈ 49 نیوتن میشود. این نیرو را باید بهعنوان نیروی کل بر یاتاقانها در نظر گرفت و بین دو یاتاقان تقسیم کرد. هدف از درجهی G همین است که این نیرو در دورهای مختلف در حد قابلقبول بماند.
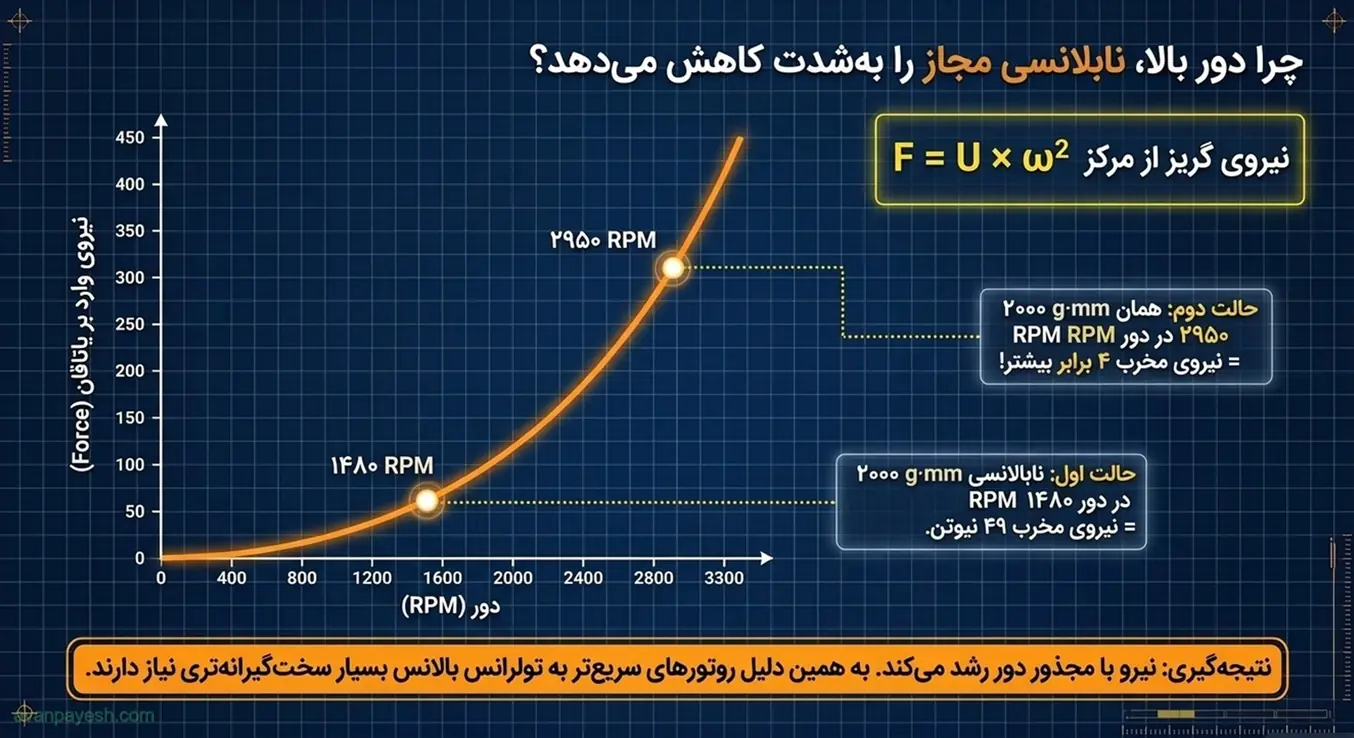
درک این رابطه نشان میدهد چرا نابالانسی «کم» در دور بالا مهم است: نیرو با مجذور دور رشد میکند و همان ۲۰۰۰ گرممیلیمتر در دور ۲۹۵۰ حدود چهار برابر نیروی دور ۱۴۸۰ را ایجاد میکند. بنابراین هنگام بالانس یک فن یا پمپ با دور بالا، بهجای تکیه بر یک عدد ثابت، همیشه مقدار مجاز را با فرمول برای همان دور حساب کنید.
اشتباهات رایج در محاسبهی نابالانسی باقیماندهی مجاز
- استفاده از جرم کل ماشین بهجای جرم روتور
- مخلوط کردن دور کاری و دور بالانس (باید دور سرویس مبنا باشد مگر استاندارد چیز دیگری بگوید)
- اشتباه در واحدها: G بر حسب mm/s و جرم بر حسب kg است و e_per بر حسب µm یا g·mm/kg
- نادیده گرفتن تقسیم بین دو صفحه و مقایسهی U_per کل با قرائت یک صفحه
- استفاده از درجهی G غیرمناسب برای نوع ماشین
- فرض اینکه بالانس استاتیک و دینامیک معیار یکسان دارند
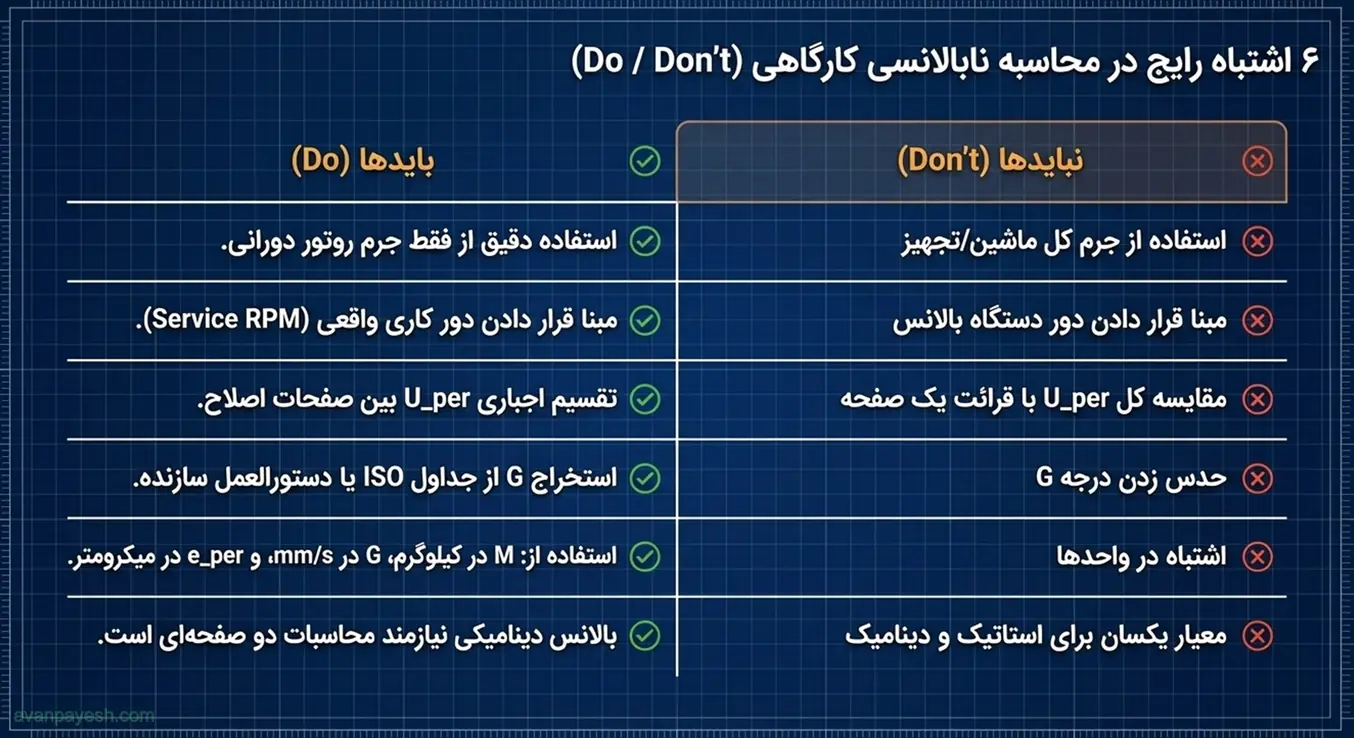
بیشتر این اشتباهات از یک جا میآیند: عجله در جایگذاری اعداد. پیش از مقایسهی نتیجه، یک بار واحد جرم، واحد دور و درجهی G را مرور کنید؛ این کار چند ثانیه وقت میگیرد و از رد یا قبول اشتباه روتور جلوگیری میکند.
برای روتورهایی که مشخصات خاص دارند (انعطافپذیر، دورهای بسیار بالا یا چند صفحهای)، فرمولهای این مقاله کافی نیستند و باید از بخشهای مربوط استاندارد یا مشاورهی تخصصی استفاده کنید. روتورهای انعطافپذیر در ISO 21940 مجموعهی جداگانهای دارند.
مثال کاربردی برای فنهای صنعتی
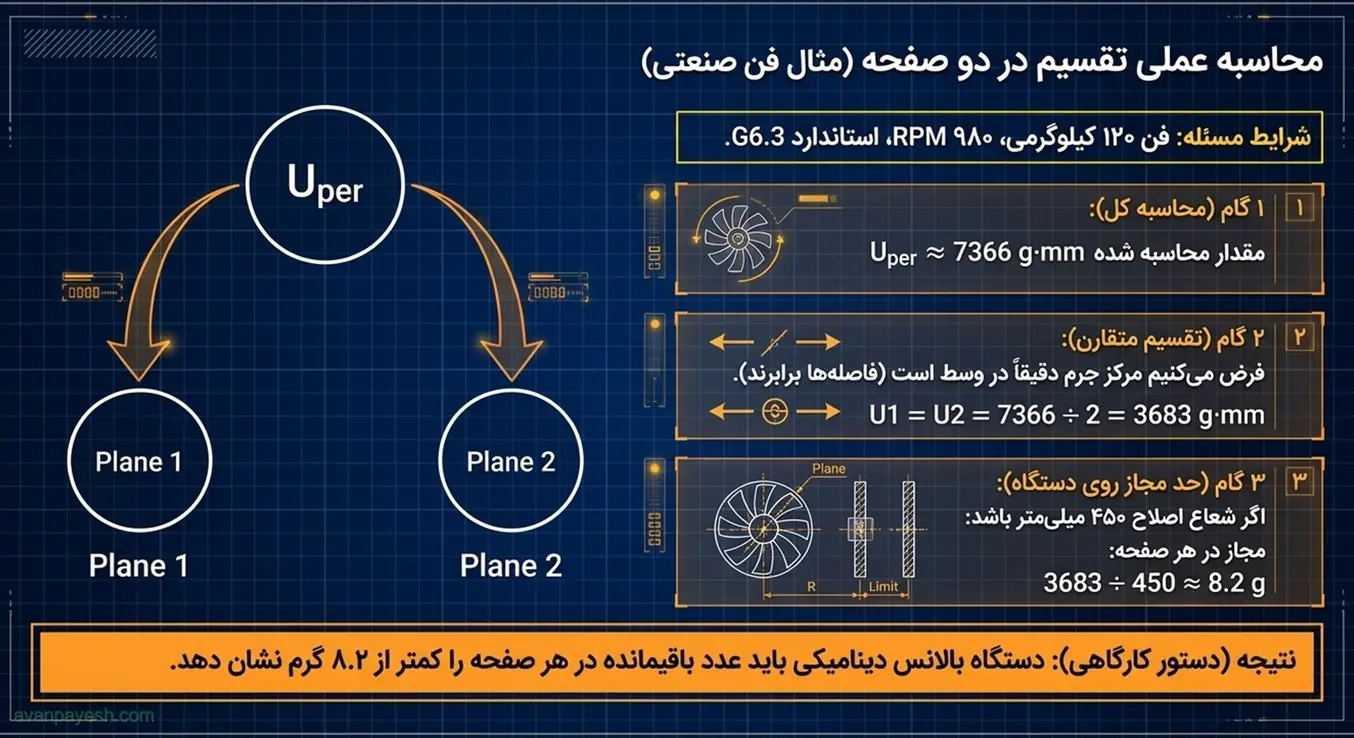
فرض کنید پروانهی یک فن سانتریفیوژ با جرم ۱۲۰ کیلوگرم، دور ۹۸۰ و درجهی G6.3 در کارگاه بالانس میشود. e_per ≈ 61.4 µm و U_per ≈ 7366 g·mm است. اگر شعاع اصلاح هر صفحه ۴۵۰ میلیمتر و سهم هر صفحه نصف باشد (3683 g·mm)، جرم مجاز باقیمانده در هر صفحه حدود 3683 ÷ 450 ≈ 8.2 گرم است. دستگاه بالانس باید نابالانسی هر صفحه را زیر این مقدار نشان دهد. نکات عملی بالانس چنین فنهایی را در نکات عملی بالانس فنها ببینید.
نکتهی پایانی برای گزارش بالانس
در گزارش بالانس، علاوه بر نابالانسی اولیه و نهایی، درجهی G، دور مبنا، جرم روتور و U_per محاسبهشده را بنویسید. وقتی مشتری یا بازرس بپرسد «چرا این عدد قابلقبول است؟»، جواب شما یک جملهی کوتاه با فرمول و اعداد است، نه یک ادعای کلی. همچنین اگر در آینده روتور دوباره بالانس شود، میتوانید نتیجه را با گزارش قبلی مقایسه کنید و ببینید نابالانسی طی کار چقدر تغییر کرده است.
سؤالات متداول
درجهی کیفیت بالانس که از حاصلضرب خروج از مرکز مخصوص در سرعت زاویهای روتور (بر حسب mm/s) تعریف میشود. عدد کوچکتر یعنی بالانس دقیقتر.
e_per = 9549 × G ÷ n بر حسب µm (g·mm/kg) و U_per = e_per × M بر حسب g·mm، که n دور بر دقیقه و M جرم روتور بر حسب kg است.
چون نیروی گریز از مرکز با مجذور دور بزرگ میشود و برای ثابت ماندن اثر نیرو، خروج از مرکز مجاز باید کوچکتر شود.
برای روتورهای صلب معمولی بله بهعنوان مرجع؛ برای روتورهای انعطافپذیر یا حالتهای خاص باید بخشهای دیگر استاندارد را بررسی کنید.
نابالانسی باقیماندهی مجاز پلی است بین استاندارد و کارگاه: درجهی G را از استاندارد میگیرید، آن را با دور به عدد گرممیلیمتر تبدیل میکنید و با قرائت دستگاه مقایسه میکنید. اگر برای روتور خاصی مطمئن نیستید، مشخصات آن را از طریق ارتباط با کارشناسان آوان پایش بفرستید.